Scanner de cartes Magic — guide de fonctionnement
La machine dépile une pile de 150 à 200 cartes Magic, photographie chaque carte, la reconnaît et la range dans un bac dans l'ordre ; chaque photo est gardée pour que tu puisses corriger la reconnaissance après coup. Elle est conçue (plans 3D, électronique, logiciel) mais pas encore prototypée.
Vue d'ensemble
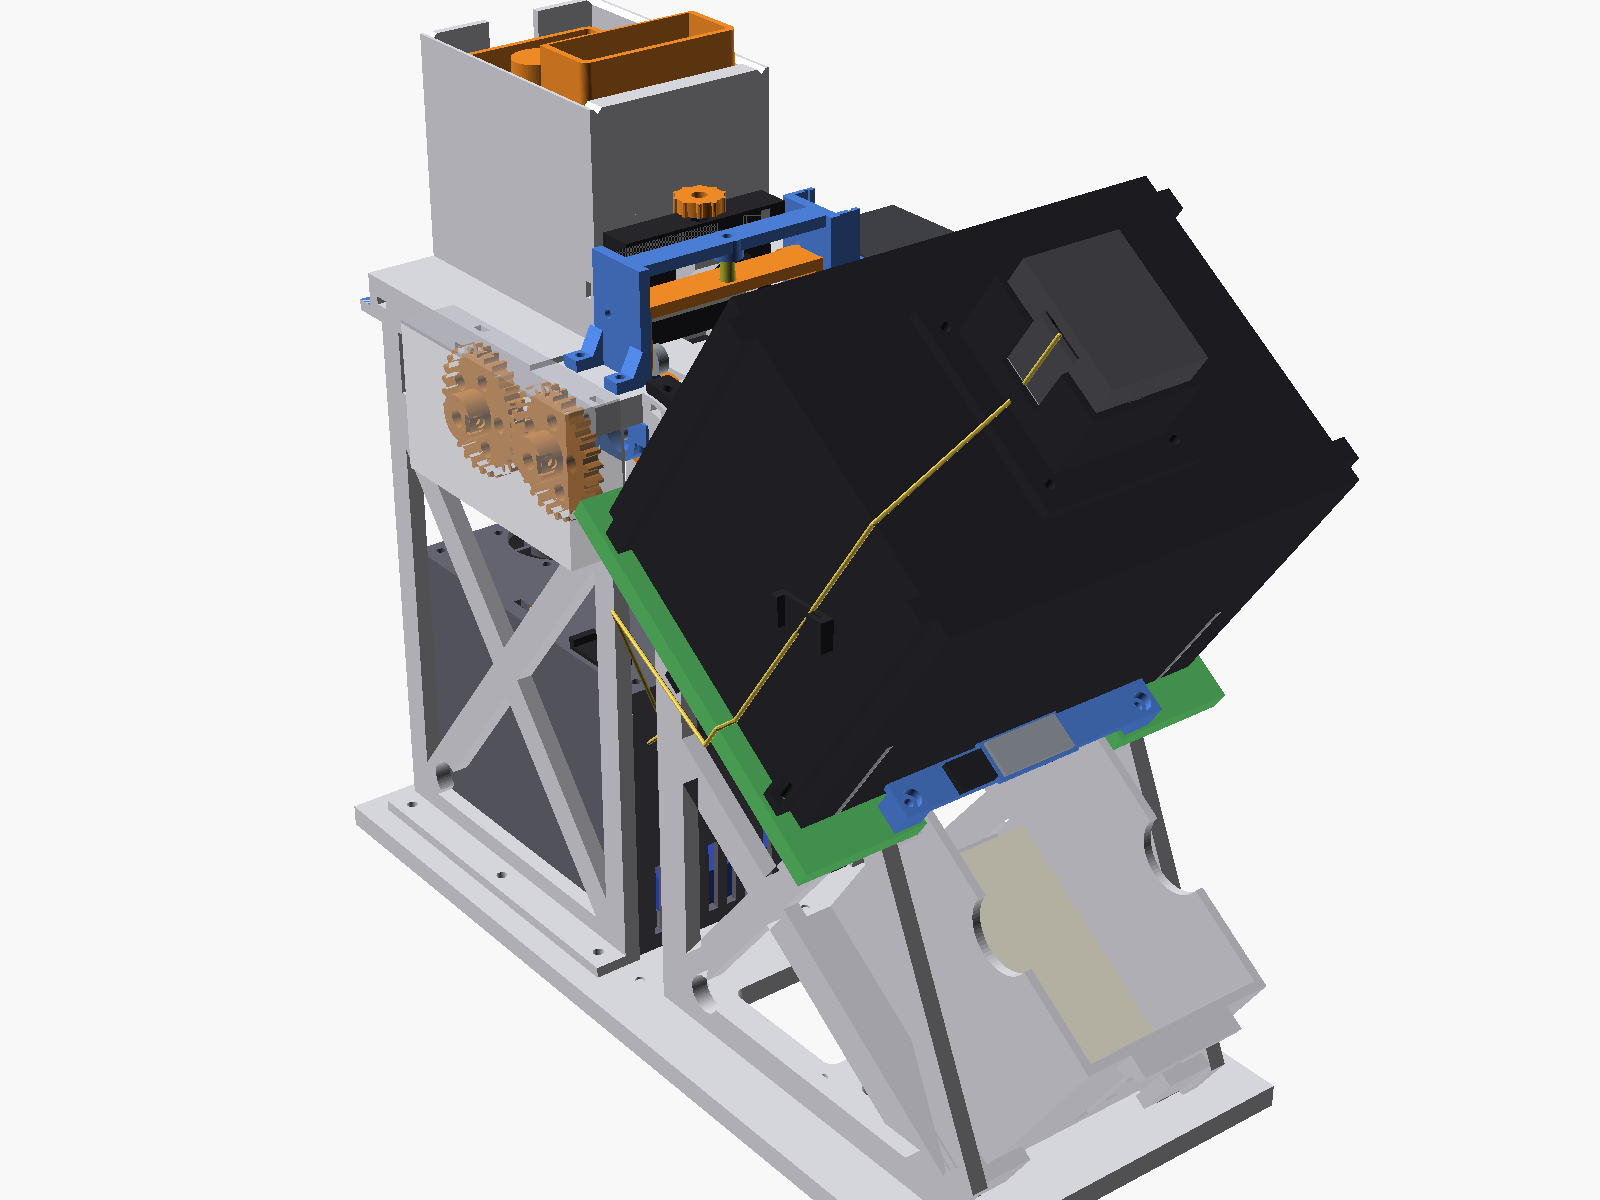
Tu poses une pile de cartes face visible dans la trémie, en haut, avec le poids presseur dessus. Un rouleau caoutchouté placé sous la pile pousse la carte du dessous à travers une fente de 0,45 mm qui ne laisse passer qu'une carte. Un second rouleau, le pinceur, l'arrache à la pile. La carte glisse ensuite par gravité sur un lit incliné à 35° et s'arrête contre un petit volet. Une caméra de 12 Mpx la photographie dans un capot noir, puis le volet s'efface et la carte tombe dans le bac, face visible, sur la précédente.
Un Raspberry Pi 5 stocke chaque photo avec son numéro d'ordre et reconnaît la carte en la comparant aux images de Scryfall. Il sert aussi une interface web Nuxt où tu vérifies les cas douteux, puis exportes la collection en CSV.
| Chiffre | Valeur |
|---|---|
| Cartes | 63 × 88 mm, 0,28 à 0,32 mm, non sleevées |
| Trémie | 150 à 200 cartes, presseur ≈ 400 g |
| Bac de sortie | ≈ 219 places, le logiciel s'arrête à 200 |
| Débit | ≈ 28 cartes/min simulé (≈ 2,1 s par carte), cible ≥ 20 |
| Image | ≈ 26 px/mm (≈ 660 dpi), caméra à 135 mm |
| Encombrement | ≈ 371 × 208 × 324 mm |
| Impression | ≈ 0,97 kg de filament, ≈ 88 h, plateau 220 × 220, sans support |
| Pièces | 39 pièces imprimées (OpenSCAD paramétrique), prise à deux rangées incluse |
Repères utilisés dans les plans : X est le sens d'avance de la carte, Y la largeur, Z la hauteur. X = 0 est la face intérieure du mur avant de la trémie, là où se trouve la porte.
Les sous-ensembles et leur rôle
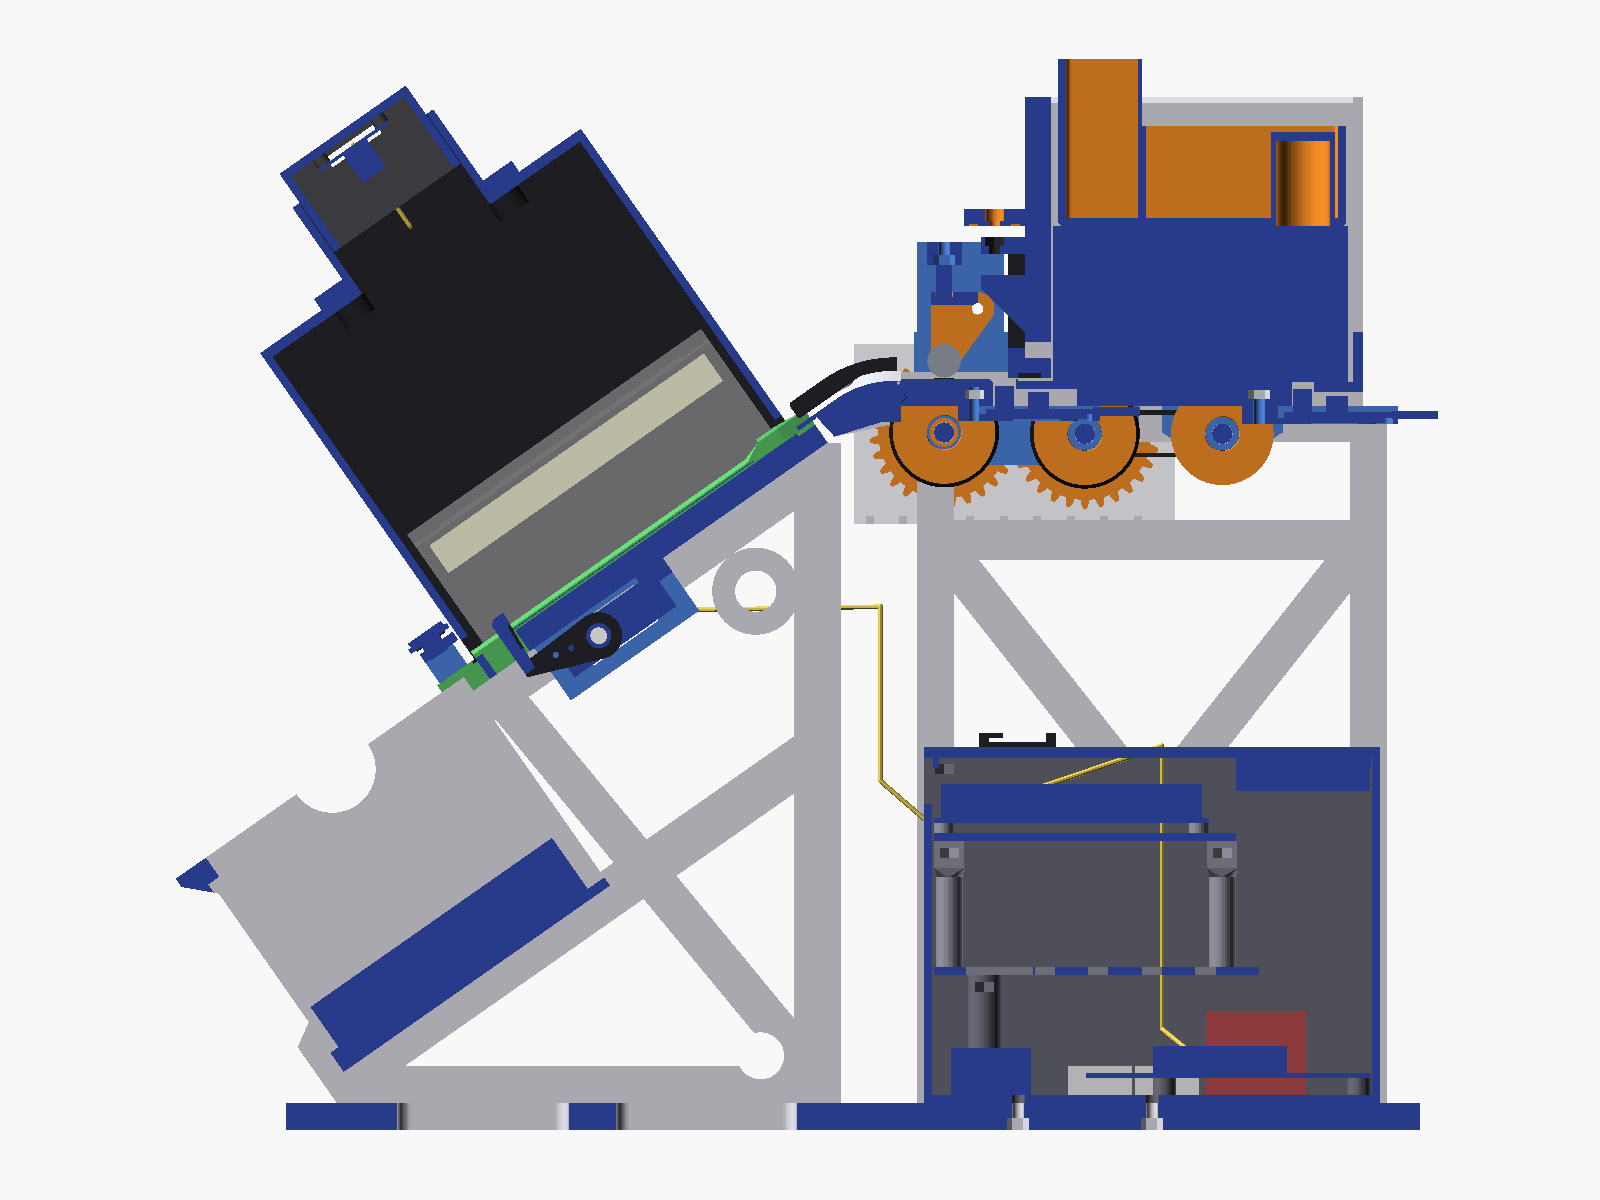
La machine enchaîne huit sous-ensembles le long du trajet de la carte, pilotés par un seul moteur et un servo.
| Sous-ensemble | Ce qu'il fait | Pourquoi ce choix |
|---|---|---|
| Trémie et presseur | Reçoit la pile face visible ; le presseur lesté à l'avant (≈ 300 g) plaque la carte du dessous sur le rouleau | Seul le dos des cartes touche le rouleau. Le trou noir du presseur permet de détecter la trémie vide |
| Prise | 2 rangées de moyeux à joints toriques NBR 26 × 3, sous la pile à X = −10 et X = −51, reliées par une courroie GT2, dépassant de 1 mm | Friction par le dessous : pas d'élévateur, la gravité tient la pile |
| Seuil et porte | Plancher rehaussé de 0,9 mm (réglable par cales) ; porte à 0,45 mm au-dessus, réglable à la molette (0,05 mm par cran) | Une carte (0,31 mm) passe, deux (0,62 mm) butent |
| Pinceur d'extraction | Rouleau + 2 galets à X = +32, sur les marges de la carte uniquement | Tire la carte hors de la pile sans entraîner la suivante |
| Contre-guides et lèvre | Rabattent la carte, raide, sur une lèvre courbe vers la pente | Sans eux, la carte sort à l'horizontale et tape le capot |
| Lit et volet | Lit vert mat incliné à 35°, rails latéraux, volet servo MG90S | Transport par gravité ; position de photo répétable ; fond vert pour détourer |
| Caméra et éclairage | Pi Camera Module 3 à 135 mm, normale au lit ; 2 barres LED IRC ≥ 90 latérales diffusées, capot noir | Lumières loin de l'axe : le reflet des cartes vernies part sur le côté |
| Bac de sortie | Parallèle au lit, 76 mm dessous ; la 1re carte est au fond | Ordre conservé, cartes face visible |
Pourquoi le moteur tourne en avant puis en arrière. Un seul moteur NEMA 17 entraîne la prise et le pinceur, reliés par deux engrenages 1:1 qui tournent en sens contraire. Chaque moyeu contient une roue libre (douille HF0612), comme la roue arrière d'un vélo. Moteur en avant, la prise pousse et le pinceur est débrayé. Moteur en arrière, le pinceur tire et la prise est débrayée, donc la carte suivante ne bouge pas. Bonus : une carte coincée se retire à la main vers l'avant, les deux rouleaux sont alors en roue libre.
Électronique. Le Raspberry Pi Pico (MicroPython) fait tout ce qui doit être précis à la milliseconde : pas du moteur via un driver TMC2209, servo, LED, capteurs, bouton STOP. Le Raspberry Pi 5 fait la photo, le stockage, la reconnaissance et l'interface web. Ils dialoguent en texte, ligne par ligne, par le câble USB (FEED, RELEASE, EVT DONE FEED…). L'alimentation est un bloc unique 12 V 5 A, avec fusible et protection contre l'inversion de polarité.
| Capteur | Où | Sert à |
|---|---|---|
| S_HOPPER (TCRT5000) | sous la trémie | refuser FEED et annoncer la fin de pile |
| S_EXIT (TCRT5000) | juste après la porte, X = 14 | piloter les deux phases du FEED, mesurer la longueur de la carte |
| AS5600 (angle magnétique) | pivot du bras des galets | mesurer l'épaisseur et détecter une double (> 0,48 mm) |
| S_BED (TCRT5000) | sous le lit | déclencher la photo, vérifier que le lit s'est vidé |
| S_OUT (TCRT5000) | après le bord du lit | confirmation facultative de sortie |
Le cycle d'une carte
Une carte traverse la machine en ≈ 2,1 s, d'après le simulateur du firmware ; la photo et le traitement sont des estimations pour le Pi 5.
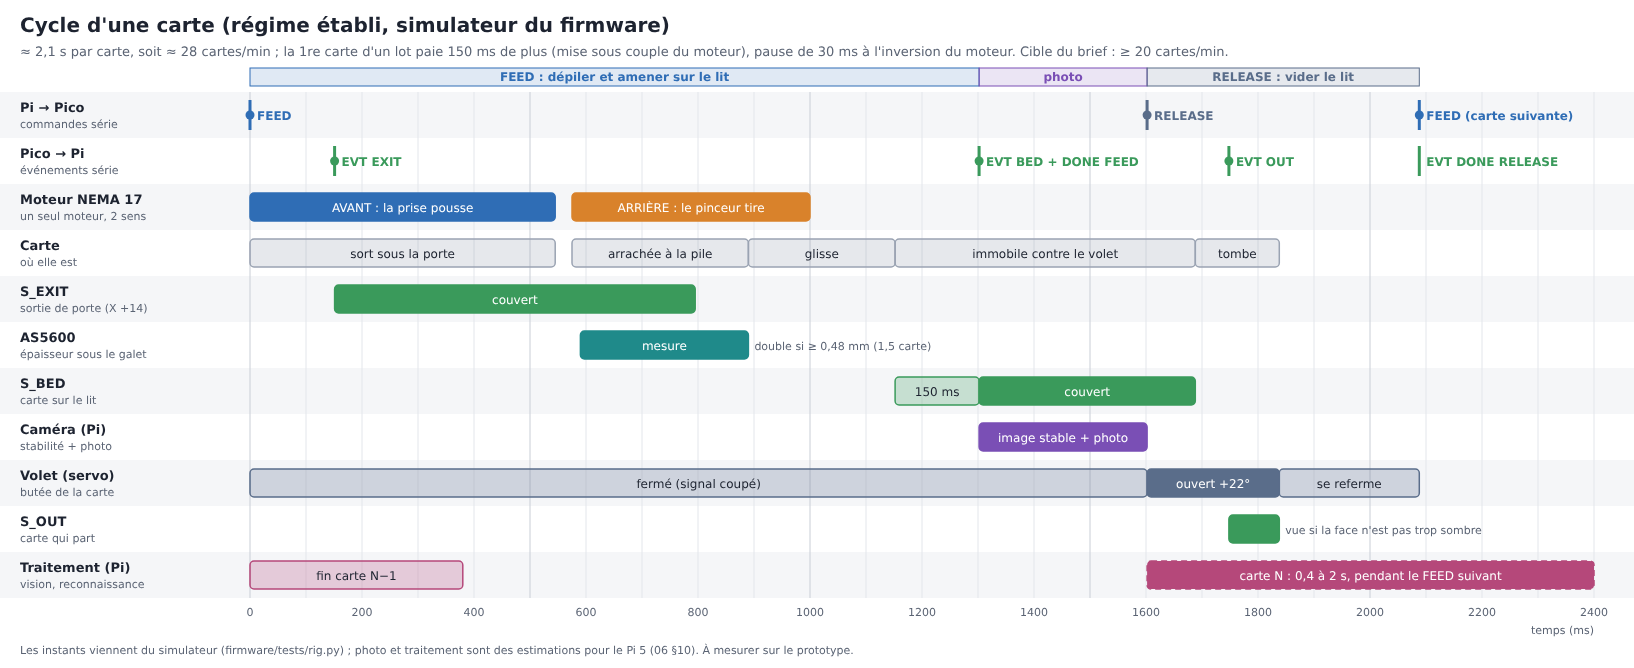
- 0 ms, FEED, phase a. Le Pi envoie
FEED. Le moteur tourne en avant : la prise pousse la carte du dessous vers la porte. - ≈ 150 ms. Le bord avant passe la porte, S_EXIT se couvre (
EVT EXIT). Le moteur continue de 61 mm : la tête s'engage dans le pinceur et se couche sur la pente, la queue reste sur la prise. - ≈ 575 ms, phase b. Après 30 ms de pause, le moteur repart en arrière : le pinceur tire, la prise est débrayée. L'AS5600 mesure l'épaisseur (
EVT DOUBLEsi deux cartes). - ≈ 890 ms. La queue sort du pinceur ; la carte glisse seule sur le lit et s'arrête contre le volet vers 1 150 ms.
- ≈ 1 300 ms. S_BED est stable :
EVT DONE FEED. Le Pi attend que l'image soit stable, prend la photo 12 Mpx et attribue le numéro d'ordre. - ≈ 1 600 ms, RELEASE. Le volet s'ouvre de 22°, la carte tombe dans le bac vers 1 750 ms, le volet se referme.
- ≈ 2 090 ms.
EVT DONE RELEASE: la carte suivante peut partir.
Pendant ce temps, le Pi traite la photo précédente : détourage, redressement, contrôle qualité, empreintes d'image, lecture de la ligne de collection. Cela prend ≈ 0,4 s sans OCR, 1 à 2 s avec. Si le traitement prend du retard, la mécanique attend.
En cas de problème, le Pico s'arrête et envoie un échec (JAM_FEED, JAM_CHUTE, JAM_BED). Le Pi met le lot en pause et affiche la consigne dans l'interface.
Ordre des cartes, images et correction
Tout repose sur une règle : le scan n° N est la N-ième carte du bac, quel que soit l'incident. Le numéro est attribué à la photo, juste avant que la carte tombe sur la précédente ; la n° 1 est au fond.
- Paquets. À 200 cartes, le scan s'arrête et l'interface donne l'étiquette du paquet (par exemple « Classeur rouge, paquet 2, cartes 201 à 400 »). Tu vides tout le bac, puis Reprendre.
- Doubles. Deux cartes passées ensemble sont photographiées comme une seule et comptent pour 2 dans le bac ; l'interface affiche « ×2 ».
- Reprises. Une carte n'est photographiée qu'une fois (numéro écrit en base de façon synchrone, qui survit à une coupure), et aucune carte n'entre dans le bac sans photo. Une carte bloquée avant le lit se pose sur le lit, jamais dans le bac. Chaque incident est couvert par un test automatique.
Stockage. Chaque lot a son dossier sur le Pi : raw/ (photo brute 12 Mpx), card/ (carte détourée et redressée, 630 × 880), thumb/ (vignette), plus une base SQLite (lots, scans, candidats, journal des corrections). Le nom de fichier est le numéro d'ordre. Garder les photos brutes permet de relancer la reconnaissance plus tard sans rescanner. Une microSD de 64 Go tient ≈ 15 000 cartes.
Correction dans l'interface Nuxt (http://<nom-du-pi>.local:8000) :
- Créer un lot, poser la pile, cliquer sur Démarrer (page Pilotage : dernière photo, cadence, capteurs, remplissage du bac).
- Ouvrir le lot : la grille est triée par confiance croissante, les cas douteux d'abord.
- Sur chaque carte à revoir : un coup d'œil,
1à5pour choisir un candidat,Entréepour valider et passer à la suivante.Fmarque un foil,Rrejette,/cherche une autre carte,Zzoome. - Exporter en CSV (ManaBox, Moxfield ou Cardmarket).
Sur de vraies cartes, prévois 70 à 90 % d'acceptation automatique. Le reste part « à revoir » : surtout les réimpressions d'une même illustration (l'édition se lit sur la ligne de collection, présente depuis 2015), les foils à reflets et les cartes anciennes.
Réglages, entretien et dépannage
La plupart des réglages se font une fois au montage ; le détail est dans 05-impression-montage.md et 04-electronique.md.
| Réglage | Valeur cible | Comment |
|---|---|---|
| Hauteur joints / seuil | joints +0,1 à +0,2 mm au-dessus du seuil | ajouter ou retirer une bande de clinquant de 0,1 mm |
| Jeu de porte | 0,45 mm (plage 0,40–0,50) | cale sur le seuil ; contrôle « une carte passe, deux bloquent » ; ±1 cran = ±0,05 mm |
| Précharge des galets | 3,5 N (jamais > 4 N) | peson, vis de précharge + nylstop |
| Capteurs TCRT5000 | 1,8 à 3,0 mm selon le capteur | pré-réglage sur gabarit avant montage |
| Volet | doigt dépassant de 6 mm, ouverture 22° | servo_closed_deg / servo_open_deg |
| Caméra | 135 mm, mise au point sur une carte posée | page Caméra de l'interface, puis photo du lit vide |
| Driver moteur | Vref = 1,13 V (0,8 A) | tournevis sur le TMC2209 |
Entretien. Nettoyer les joints à l'isopropanol toutes les 500 cartes (une carte PVC humectée passe dans le pinceur). Contrôler la porte toutes les quelques centaines de cartes. Changer les joints toriques vers 10 000 à 20 000 cartes. Archiver les lots terminés quand la microSD se remplit.
| Symptôme | Cause probable | Action |
|---|---|---|
| Doubles fréquentes | porte trop haute, cartes collées (statique) | −1 cran de porte, aérer la pile, vérifier les bandes alu à la masse |
La carte ne sort pas de la porte (JAM_FEED phase=exit) |
joints sales, porte trop basse, seuil trop haut | nettoyer, +1 cran, refaire la mesure joints/seuil |
Carte coincée sous la porte en phase b (phase=pull) |
le pinceur patine | carte de nettoyage, vérifier la précharge, +30 pas de feed_fwd_extra_steps |
Carte suspendue sur la lèvre (JAM_CHUTE) |
carte cintrée, contre-guides mal réglés | cale de 1,5 mm entre contre-guide et lèvre ; poser la carte sur le lit, Reprendre |
Carte restée sur le lit (JAM_BED) |
volet qui ne s'efface pas | tester FLAP OPEN, régler servo_open_deg |
| Photo floue | mise au point faite sur le lit vide | refaire la calibration avec une carte posée |
| Reflets sur les foils | carte cintrée, capot mal assis | vérifier diffuseurs et capot ; corriger à la main |
| Trémie vide non détectée | trou du presseur obturé, S_HOPPER mal réglé | presseur seul : STATUS doit donner hopper=0 |
Sous-tension (UNDERVOLTAGE) |
convertisseur 5 V trop bas, câble USB-C trop fin | 5,15 V à vide ; plan B : alimentation officielle 27 W sur le Pi |
Le guide complet (20 lignes de dépannage, procédures d'entretien) est docs/07-fonctionnement.md.
Coûts, état du projet et décisions
La cible de 200 € n'est pas tenue : la pénurie de RAM de 2026 a fait grimper le prix des Raspberry Pi 5, et la machine coûte déjà ≈ 180 € hors calculateur et caméra.
| Variante | Calcul | Total |
|---|---|---|
| Référence retenue : Pi 5 1 Go | tout sur la machine | ≈ 303 € |
| Option Pi 5 2 Go | tout sur la machine, plus de marge de RAM | ≈ 353 € |
| Pi 4 1 Go | tout sur la machine, boîtier à adapter | ≈ 261 € |
| Pi Zero 2 W + ton PC | le PC reconnaît et sert l'interface | ≈ 203 € (≈ 181 € avec récupération) |
État. Plans 3D complets (39 pièces, sans collision, sans support), firmware Pico (66 tests), logiciel Pi et interface Nuxt (97 tests, build OK), nomenclature chiffrée de 60 lignes. Deux tours de relecture indépendante ont trouvé 6 défauts bloquants et 46 majeurs, tous corrigés ou documentés. Rien n'a encore été imprimé ni monté.
Le point le plus sensible est l'adhérence de la prise. Avec deux rangées de rouleaux, sa marge calculée est de 1,8 à 2,1 pile pleine avec des joints propres, et descend vers 1,15 avec peu de cartes et des joints usés (1,0 = elle patine). Un test au banc (5b) la valide.
Décisions prises le 16/11/2026 (détail dans docs/09-decisions-ouvertes.md) :
- Calculateur : Raspberry Pi 5 1 Go
- Prise à deux rangées de rouleaux dès le départ
- Cartes nues uniquement en V1
- Export aux trois formats (ManaBox, Moxfield, Cardmarket), choisis à l'export
- Foil saisi à la main (touche F)
- Reste à faire : créer un dépôt GitHub pour versionner le projet
Tous les fichiers (plans OpenSCAD, STL, rendus, schémas, firmware, logiciel, docs détaillées) sont dans le dossier mtg-scanner/ du projet ; commence par son README.md.
Pour imprimer (mise à jour du 21/11) : prends les STL uniquement dans le dossier a-imprimer, qui contient les versions vérifiées des pièces du banc. Le zip du 16/11 et les anciennes versions sont rangés dans mtg-scanner/ancien et ne doivent plus servir.