Scanner MTG
V1 sans soudure ni outils · prise à 2 rangées · novembre 2026

Une pile de cartes Magic entre, une collection triée et reconnue en sort.

Une machine de bureau, presque entièrement imprimée en 3D, dépile les cartes une par une, photographie chacune sous un capot noir, la reconnaît avec les données Scryfall et la dépose dans un bac dans un ordre connu. On corrige ensuite les cas douteux dans une interface Nuxt, puis on exporte en CSV pour ManaBox, Moxfield ou Cardmarket. Elle se monte sans fer à souder ni multimètre : une imprimante 3D, un tournevis et des clés six pans suffisent.

Conçue de bout en bout Testée en simulation Sans soudure ni outils Pas encore imprimée ni montée
Vue isométrique de la machine : trémie grise en haut, engrenages orange, capot noir incliné, base imprimée
La machine dans le cadre d'une carte : 88 × 63 mm, le format qu'elle accepte. Rendu OpenSCAD de l'assemblage.
Débit
≈ 28 /min≈ 2,1 s par carte au simulateur ; ≥ 20 visé
Capacité
150–200cartes en trémie ; bac vidé par paquets de 200
Coût matériel
≈ 355 €référence Raspberry Pi 5 1 Go, hors imprimante, outillage à main compris
Pièces imprimées
43 STL≈ 1,19 kg de PLA + PETG, ≈ 107 h, sans support, base comprise
Encombrement
371 × 208 × 324mm, L × l × H, sur une base de 338 × 150
Image
≈ 26 px/mmPi Camera Module 3 à 135 mm, ≈ 660 dpi

Où en est le projet

Tout est conçu : CAO paramétrique, câblage sans soudure, plan d'implantation, firmware du Pico, service du Pi et interface. Rien n'a encore été imprimé ni monté.

  • Mécanique : 54 tests d'intersection sur la CAO (dont ceux de la V1 sans outils et du boîtier rehaussé) et un contrôle automatique des STL. Les marges sont calculées, pas mesurées.
  • Firmware : 82 tests sur PC avec un simulateur du moteur, des capteurs, du trajet de la carte et de la liaison UART du TMC2209. Il n'a pas tourné sur un vrai Pico.
  • Logiciel : 98 tests sans matériel et un parcours Playwright de l'interface.
  • Reconnaissance : 100 % des noms retrouvés et 96 % d'acceptation automatique sur 200 photos synthétiques. Sur de vraies cartes, on attend plutôt 70 à 90 %.
  • Point le plus incertain : l'adhérence de la prise. Marge calculée 1,15 à 2,1 avec deux rangées de rouleaux, à valider au banc (test 5b).
§1 cad/assembly.scad · pick_rows = 2

L'assemblage complet, pièce par pièce

Chaque pièce est exportée de la CAO à sa place dans le repère machine : X dans le sens d'avance de la carte, Y la largeur, Z la hauteur. Faites tourner la machine, cliquez une pièce pour l'identifier, éclatez les sous-ensembles ou lancez une carte sur son trajet.

Chargement du modèle 3D (3,4 Mo)…
Glisser : tourner · Molette ou pincement : zoom · Clic droit ou deux doigts : déplacer Pièces imprimées en couleur de matière, pièces achetées en gris foncé ou en métal 45 maillages · 140 000 triangles
§2 docs/07-fonctionnement.md

Comment ça marche

La pile est posée face visible. Un rouleau sous la pile pousse la carte du dessous sous une porte réglée à 0,45 mm. Un pinceur l'arrache à la pile, elle glisse sur un lit incliné à 35° jusqu'à un volet, la caméra la photographie, puis le volet s'efface et la carte tombe dans le bac.

Coupe au plan Y = 0 montrant le trajet de la carte

Trémie et presseur

Boîte de 90 × 65 mm, plancher à Z 215. Le presseur de ≈ 400 g plaque la carte du dessous sur le rouleau ; son trou noir de Ø16 signale la trémie vide au capteur S_HOPPER.

Détail en coupe de la porte et du rouleau de prise

Prise, seuil et porte

Deux rangées de moyeux à joints toriques NBR 26 × 3 (X −10 et X −51, reliées par courroie GT2). La porte laisse 0,45 mm : une carte de 0,31 passe, deux cartes (0,62) butent. Molette à 10 crans, 1 cran = 0,05 mm.

Détail du pinceur et du galet presseur

Pinceur et roues libres

Un seul moteur NEMA 17, deux arbres reliés par des engrenages 1:1 (m1,5, z28). Avec les roues libres HF0612, le moteur en avant fait pousser la prise, en arrière il fait tirer le pinceur pendant que la prise reste immobile.

Le lit vert, le capot noir et le champ de la caméra

Lit, volet et caméra

Lit vert chroma mat incliné à 35°, la carte s'arrête contre un volet de 30 mm. Camera Module 3 à 135 mm, champ ≈ 175 × 101 mm. LED latérales à ±70 mm derrière des diffuseurs, pour éviter les reflets sur le vernis.

Le volet en position ouverte sous le lit

Volet et bac de sortie

Un servo MG90S tourne le volet de +22°. La carte tombe face visible dans un bac de 76 mm de profondeur, plus court que la carte : elle ne peut pas se retourner. ≈ 219 places, arrêt logiciel à 200.

Vue arrière avec le boîtier électronique entre les flancs

Électronique

Le Pico génère les pas, commande servo et LED, lit les capteurs. Le Pi 5 photographie, reconnaît, stocke et sert l'interface. Un bloc 12 V 5 A, un convertisseur 5 V à sortie fixe, des modules à borniers, dans un boîtier PETG ventilé de 103 mm de haut, sous la trémie.

Le cycle d'une carte

régime établi · ≈ 2,1 s

Les instants viennent du simulateur du firmware ; la photo et le traitement sont des estimations pour le Pi 5. Pendant l'animation 3D, une ligne orange suit le même temps sur ce chronogramme.

La première carte d'un lot prend 150 ms de plus (mise sous couple du moteur). Le traitement de la carte N (0,4 à 2 s) se fait pendant le FEED de la carte N+1 ; la file est bornée à deux photos, donc la mécanique ralentit d'elle-même si le traitement prend du retard.

Comment l'ordre est garanti

scan n° N = N-ième carte du bac

Le numéro de scan seq est attribué au moment de la photo, et la carte tombe juste après sur la précédente. La carte n° 1 est donc au fond du bac. L'interface affiche la position comptée depuis le bas et depuis le haut.

Une carte n'est photographiée qu'une fois. Le numéro est écrit en base dès la photo. Tant que la carte n'est pas confirmée dans le bac, le Pi ne fait que renvoyer RELEASE.

Aucune carte n'entre dans le bac sans photo. Une carte trouvée sur le lit sans numéro en attente est d'abord photographiée.

Une double (deux cartes ensemble, détectée par l'AS5600 au-delà de 0,48 mm) compte pour 2 places dans le bac et s'affiche « ×2 ».

IncidentOù est la carteQue faire
JAM_FEED, JAM_CHUTE, STOP pendant un FEEDentre pile et lit, sans photola poser sur le lit, jamais dans le bac, puis Reprendre
JAM_BEDsur le lit, déjà photographiéela laisser, ou la poser sur le dessus du bac, puis Reprendre
Bac plein (200)sur le lit, photographiéevider tout le bac, étiqueter le paquet, Reprendre
Coupure, redémarrage du Pico, USB débranchévariableReprendre : le logiciel relit les capteurs et décide

Reconnaissance et correction

pHash + OCR à la demande · index Scryfall

La photo est détourée par comparaison avec une photo du lit vide (d'où le vert), redressée en 630 × 880, puis comparée par empreintes d'image à un index Scryfall construit une fois sur le Pi (1 h 30 à 3 h). La ligne de collection est lue par OCR quand plusieurs impressions partagent la même illustration.

Les cartes au-dessus du seuil de confiance sont acceptées ; les autres partent « à revoir ». La grille d'un lot est triée par confiance croissante pour traiter les cas douteux en premier.

ToucheAction dans la vue carte
1…5choisir un des candidats
Entréevalider et passer à la carte à revoir suivante
Fmarquer foil (non détecté en V1)
Rrejeter le scan
/ · Zrechercher une carte · loupe
← →carte précédente, suivante
Page Pilotage pendant un scan, avec le journal série du Pico
Pilotage (/live) : compteurs, capteurs, journal série en direct.
Grille des vignettes d'un lot
Lot : grille triée par confiance croissante, filtres À revoir, OK, Corrigés.
Vue d'une carte à revoir avec cinq candidats
Carte : photo redressée, 5 candidats, position dans le bac.
Page Pilotage affichant un bourrage et sa consigne
Incident : code, consigne et commandes de dégagement.
Boîte de dialogue d'export CSV
Export : CSV ManaBox, Moxfield ou Cardmarket.
Page Pilotage sur tablette en portrait
Tablette : la même page en portrait, posée à côté de la machine.

Captures prises pendant les tests sur des cartes synthétiques générées par synth.py. Les vraies cartes s'affichent de la même façon.

§3 docs/bom.csv · prix de mi-novembre 2026

Guide d'achat

La nomenclature complète de la variante de référence, lignes proratisées (pièces réellement utilisées). Cochez ce que vous avez acheté : c'est gardé dans ce navigateur. Les liens ouvrent une recherche chez le fournisseur indiqué ; les prix AliExpress et Amazon sont des ordres de grandeur.

Référence · Pi 5 1 Go

355 € · débours ≈ 447 €

Tout sur la machine, montage sans soudure. Choix de Mickael du 16/11/2026.

Option Pi 5 2 Go

404 € · 385 € catalogue

Même boîtier, plus de marge de RAM. Souvent en rupture.

Optimisée · Pi 4 1 Go

313 € · débours ≈ 405 €

Calcul ≈ 2× plus lent, boîtier à adapter.

Économique · Zero 2 W + PC

258 € · 234 € récup.

Le Pi photographie, un PC reconnaît et sert l'interface.

Le « débours » est ce qu'on paie en achetant les lots minimaux ; la différence reste en pièces de rechange. Électronique 242,90 €, mécanique et quincaillerie 90,45 € (dont pèse-bagage et clés six pans, 17 €), filament 21,42 €. Le montage sans soudure coûte ≈ 52 € de plus que la révision précédente, mais dispense d'acheter fer à souder, multimètre et pince à sertir.

AchetéRéf.DésignationQtéPU €Total €Source
Chargement de la nomenclature…

Non compté : l'imprimante 3D et un tournevis. Plus de fer à souder, de multimètre, de pince à sertir ni de foret : modules à borniers, cordons pré-sertis, courant du moteur réglé par UART, alésages calibrés à l'impression. Priorité de commande : arbres trempés coupés à longueur avec méplats faits par le vendeur, roulements 686ZZ, roues libres HF0612, joints toriques, ressort, clinquant, ruban PTFE.

§4 docs/03-mecanique.md §3 · docs/05 §1–2

Impression

43 STL, tous sur un plateau de 220 × 220 × 250, aucun support. Total ≈ 1,19 kg (0,71 kg de PLA ou au choix, 0,48 kg de PETG imposé), ≈ 107 h, base comprise. Imprimer d'abord la pièce de calibration des alésages, puis ce qui sert au dépilage : trémie, paliers, moyeux, engrenages, porte, lèvre, contre-guides, bras et support de galet, presseur.

RéglageStructure (PLA/PETG)Mécanique (PETG)
Buse / couche0,4 / 0,2 mm0,4 / 0,16–0,2 mm
Périmètres34 (engrenages, paliers)
Dessus / dessous5 / 45 / 5
Remplissage20 % gyroïde40 % ; moyeux 100 %
Pauses (écrous)trémie et lit : 1 pause à Z = 4,8—
Adhérencebordure 5 mm : trémie, capot, lit, flancs, plaques de basebordure : paliers doubles
TempératuresPLA 205 / 60 °CPETG 235 / 80 °C
PièceMatièreCouleurQtéTempsMasseOrientation

PETG obligatoire

Moyeux, paliers, engrenages, entretoises, bras de galet, boîtier, couvercle, mezzanine et pont (l'électronique chauffe localement, le PLA ramollit vers 55 °C). La trémie impose la couche de 0,2 mm : le seuil est dessiné en multiples de 0,2. Le lit s'imprime en vert mat avec lissage (ironing) sur la dernière couche.

Écrous captifs au lieu des inserts

Plus aucun insert laiton posé au fer : 74 écrous M3 ordinaires (56 dans les pièces, 18 dans la base) et 10 vis M3 vissées directement.

  • Poche fermée : pause d'impression à Z = 4,8 sur la trémie (11 écrous) et le lit (13) ; poser les écrous à plat, vérifier qu'aucun ne dépasse, reprendre.
  • Fente latérale : l'écrou se glisse après impression avec la pointe d'une clé six pans.
  • Poche « tirée » : la vis tire l'écrou au fond au premier serrage (base, capot).
  • Vis directe (Ø 2,7) : paliers doubles et lèvre, jamais démontés.

Alésages calibrés, sans foret

Imprimer d'abord calibration_alesages.stl (PETG, ≈ 15 g, 1,3 h). Garder le plus petit trou où une roue libre HF0612 entre à la main sans jeu, et celui où un 686ZZ entre au pouce ; reporter les corrections hf_bore_comp et b686_seat_comp dans cad/params.scad, régénérer les STL, puis imprimer moyeux et paliers à la cote. Garder la pièce : elle resservira avec une autre bobine.

§5 docs/05-impression-montage.md §2–6 · docs/04 §13

Montage pas à pas

Dans l'ordre du document qui fait foi. Les cotes de contrôle sont en chasse fixe. Pas d'électronique avant la fin des essais mécaniques à vide.

Outils nécessaires

  • Imprimante 3D (plateau 220 × 220).
  • Tournevis cruciforme et plat (dont un plat de 2,5 mm pour les borniers).
  • Clés six pans 1,5 / 2 / 2,5 mm, dont une 2,5 à rotule et une 2,5 coudée à bras court.
  • Pèse-bagage numérique, jeu de cales, ciseaux, cutter, règle (pèse-bagage, clés et cales sont dans la nomenclature).
  • Consommables : colle anaérobie, cyanoacrylate, ruban PTFE, adhésif VHB, ruban alu, ruban adhésif.

Ni fer à souder, ni multimètre, ni pince à sertir, ni perceuse, foret, meuleuse, étau ou comparateur.

    Réglage de la porte

    1 tour = 0,5 mm · 1 cran = 0,05 mm · visser = monter
    1. Desserrer les 2 vis de bridage et le contre-écrou, visser la molette de 2 à 4 tours.
    2. Poser sous le pied, sur le seuil, une carte + la cale de 0,10 mm (≈ 0,41–0,45 mm).
    3. Dévisser en appuyant légèrement la porte jusqu'au contact : la cale glisse avec un léger frottement.
    4. Serrer les vis de bridage (clé coudée 2,5 mm), puis le contre-écrou en tenant la molette.
    5. Contrôle : une carte passe, deux cartes bloquent. Une carte bloque : +1 cran. Deux passent : −1 cran. Plage usuelle 0,40–0,50.

    Essais au banc, avant câblage

    prioritaires : 3, 5b, 6, 8

    Les essais surlignés valident le dépilage. Les faire dès que trémie, paliers, moyeux, porte, lèvre et contre-guides sont imprimés, avant les ≈ 107 h du total.

    #EssaiCritère
    1Rotation libre à la mainpas de point dur, les deux arbres tournent en sens inverse
    2Roues libres et courroieAVANT : les 4 moyeux de prise entraînent, extraction libre ; ARRIÈRE : l'inverse
    3Hauteur joint / seuil, aux cales d'épaisseur sous une règle, sur un tour completsommet du joint à seuil +0,1…0,2, faux-rond ≤ 0,05
    4Porte, jeu mesuré sur le seuil1 carte passe, 2 bloquées
    5Dépilage manuel, 20 cartes + presseurune seule carte à chaque fois, sans tuilage
    5bValidation de la prise : force motrice / résistance au pèse-bagage (fonction maintien), 200, 20 puis 1 carterapport ≥ 1,5 dans les trois cas (attendu ≈ 2,1 / 1,65 / 2,6)
    5cCarte 2 contre la porte, 50 cycles à la mainaucun double départ
    6Pinceur, 200 cartes + presseur, moteur en ARRIÈREla carte sort sans glisser, la carte 2 ne bouge pas ; traction ≥ 1,5 × la résistance (≈ 3,2 N)
    7Palpeur, 1 puis 2 cartesle bras se soulève ≈ 0,3 mm de plus
    8Lâcher au pinceur : 20 cartes dont 5 foils et 5 cintrées, queue lâchée en X 32chaque carte descend seule jusqu'au volet, aucune tête ne touche le capot
    9–12Glissement, volet, bac, bac pleinarrivée au volet, départ sans recul, pile face visible et ordonnée, 200 cartes sans toucher le pont S_OUT
    13–15Stabilité, S_EXIT libre, trémie videpas de basculement ; S_EXIT libre à 0,45 et à 4 mm ; presseur seul → HOPPER_EMPTY

    Mise en service électronique, sans multimètre

    docs/04-electronique.md §10, §11, §13

    Tout se monte au tournevis : Pico H sur une carte à borniers, TMC2209 enfiché sur une mini plaque d'essai, modules MOSFET D4184 à borniers, convertisseur 5 V à sortie fixe, Wago et cordons pré-sertis. Chaque contrôle passe par le firmware (INFO, DRIVER, PROBE, STATUS), par le Pi (vcgencmd) ou par les LED des modules. Toujours hors tension pour brancher.

    1. Alimentation et Pi : jack, interrupteur, fusible en ligne, SB560 (bague vers W+), Wago, convertisseur 5 V, Pi. vcgencmd pmic_read_adc EXT5V_V ≥ 5,0 V, get_throttled = 0x0. Bloc branché à l'envers : la diode bloque, rien ne souffre.
    2. Plaque d'essai sans driver, Pico H sur sa carte à borniers, firmware copié : INFO → vmot ≈ 11,5 V ; le ventilateur tourne ; FLAP OPEN / CLOSE fait bouger le servo (rail LM7805).
    3. TMC2209 enfoncé à fond, moteur branché : EVT BOOT … drv=uart, puis DRIVER → ver=0x21 ms=16 ma=795 ot=0 s2g=0. Le courant est réglé par UART : plus de Vref à régler.
    4. EVT BOOT doit aussi annoncer magnet=1 et, après le premier CONFIG, cfg=file.
    5. Capteurs : chaque TCRT5000 réglé sur gabarit avant montage (S_HOPPER 2,0 · S_EXIT 1,8 · S_BED 3,0 · S_OUT 2,7 mm), sa broche A0 reliée provisoirement à GP27. PROBE : carte présente ≤ 1,4 V, écart ≥ 0,8 V ; la LED D0 et celle de la borne du Pico suivent la carte.
    6. Volet : FLAP CLOSE (90°) pour poser le palonnier, FLAP 112 doit abaisser le doigt sous le lit.
    7. MOTOR 3200 : un tour de prise ; MOTOR -3200 : un tour d'extraction. À l'envers : CONFIG motor_invert=1, sans recâbler.
    8. LIGHT 255 : chaque barre éclaire autant que branchée en direct, module D4184 froid au toucher après 5 min.
    9. THICK ZERO, une carte, THICK : étalonner l'épaisseur.
    10. 10 cartes en FEED / RELEASE manuels, puis un lot complet ; tester STOP et la reprise.
    11. Thermique après 30 min boîtier fermé : measure_temp < 75 °C, get_throttled = 0x0.
    12. Arrêt propre : STOP maintenu 3 s, attendre l'extinction de la LED verte avant l'interrupteur. Après chaque transport : STATUS, DRIVER, INFO (un cordon Dupont déboîté se voit tout de suite).
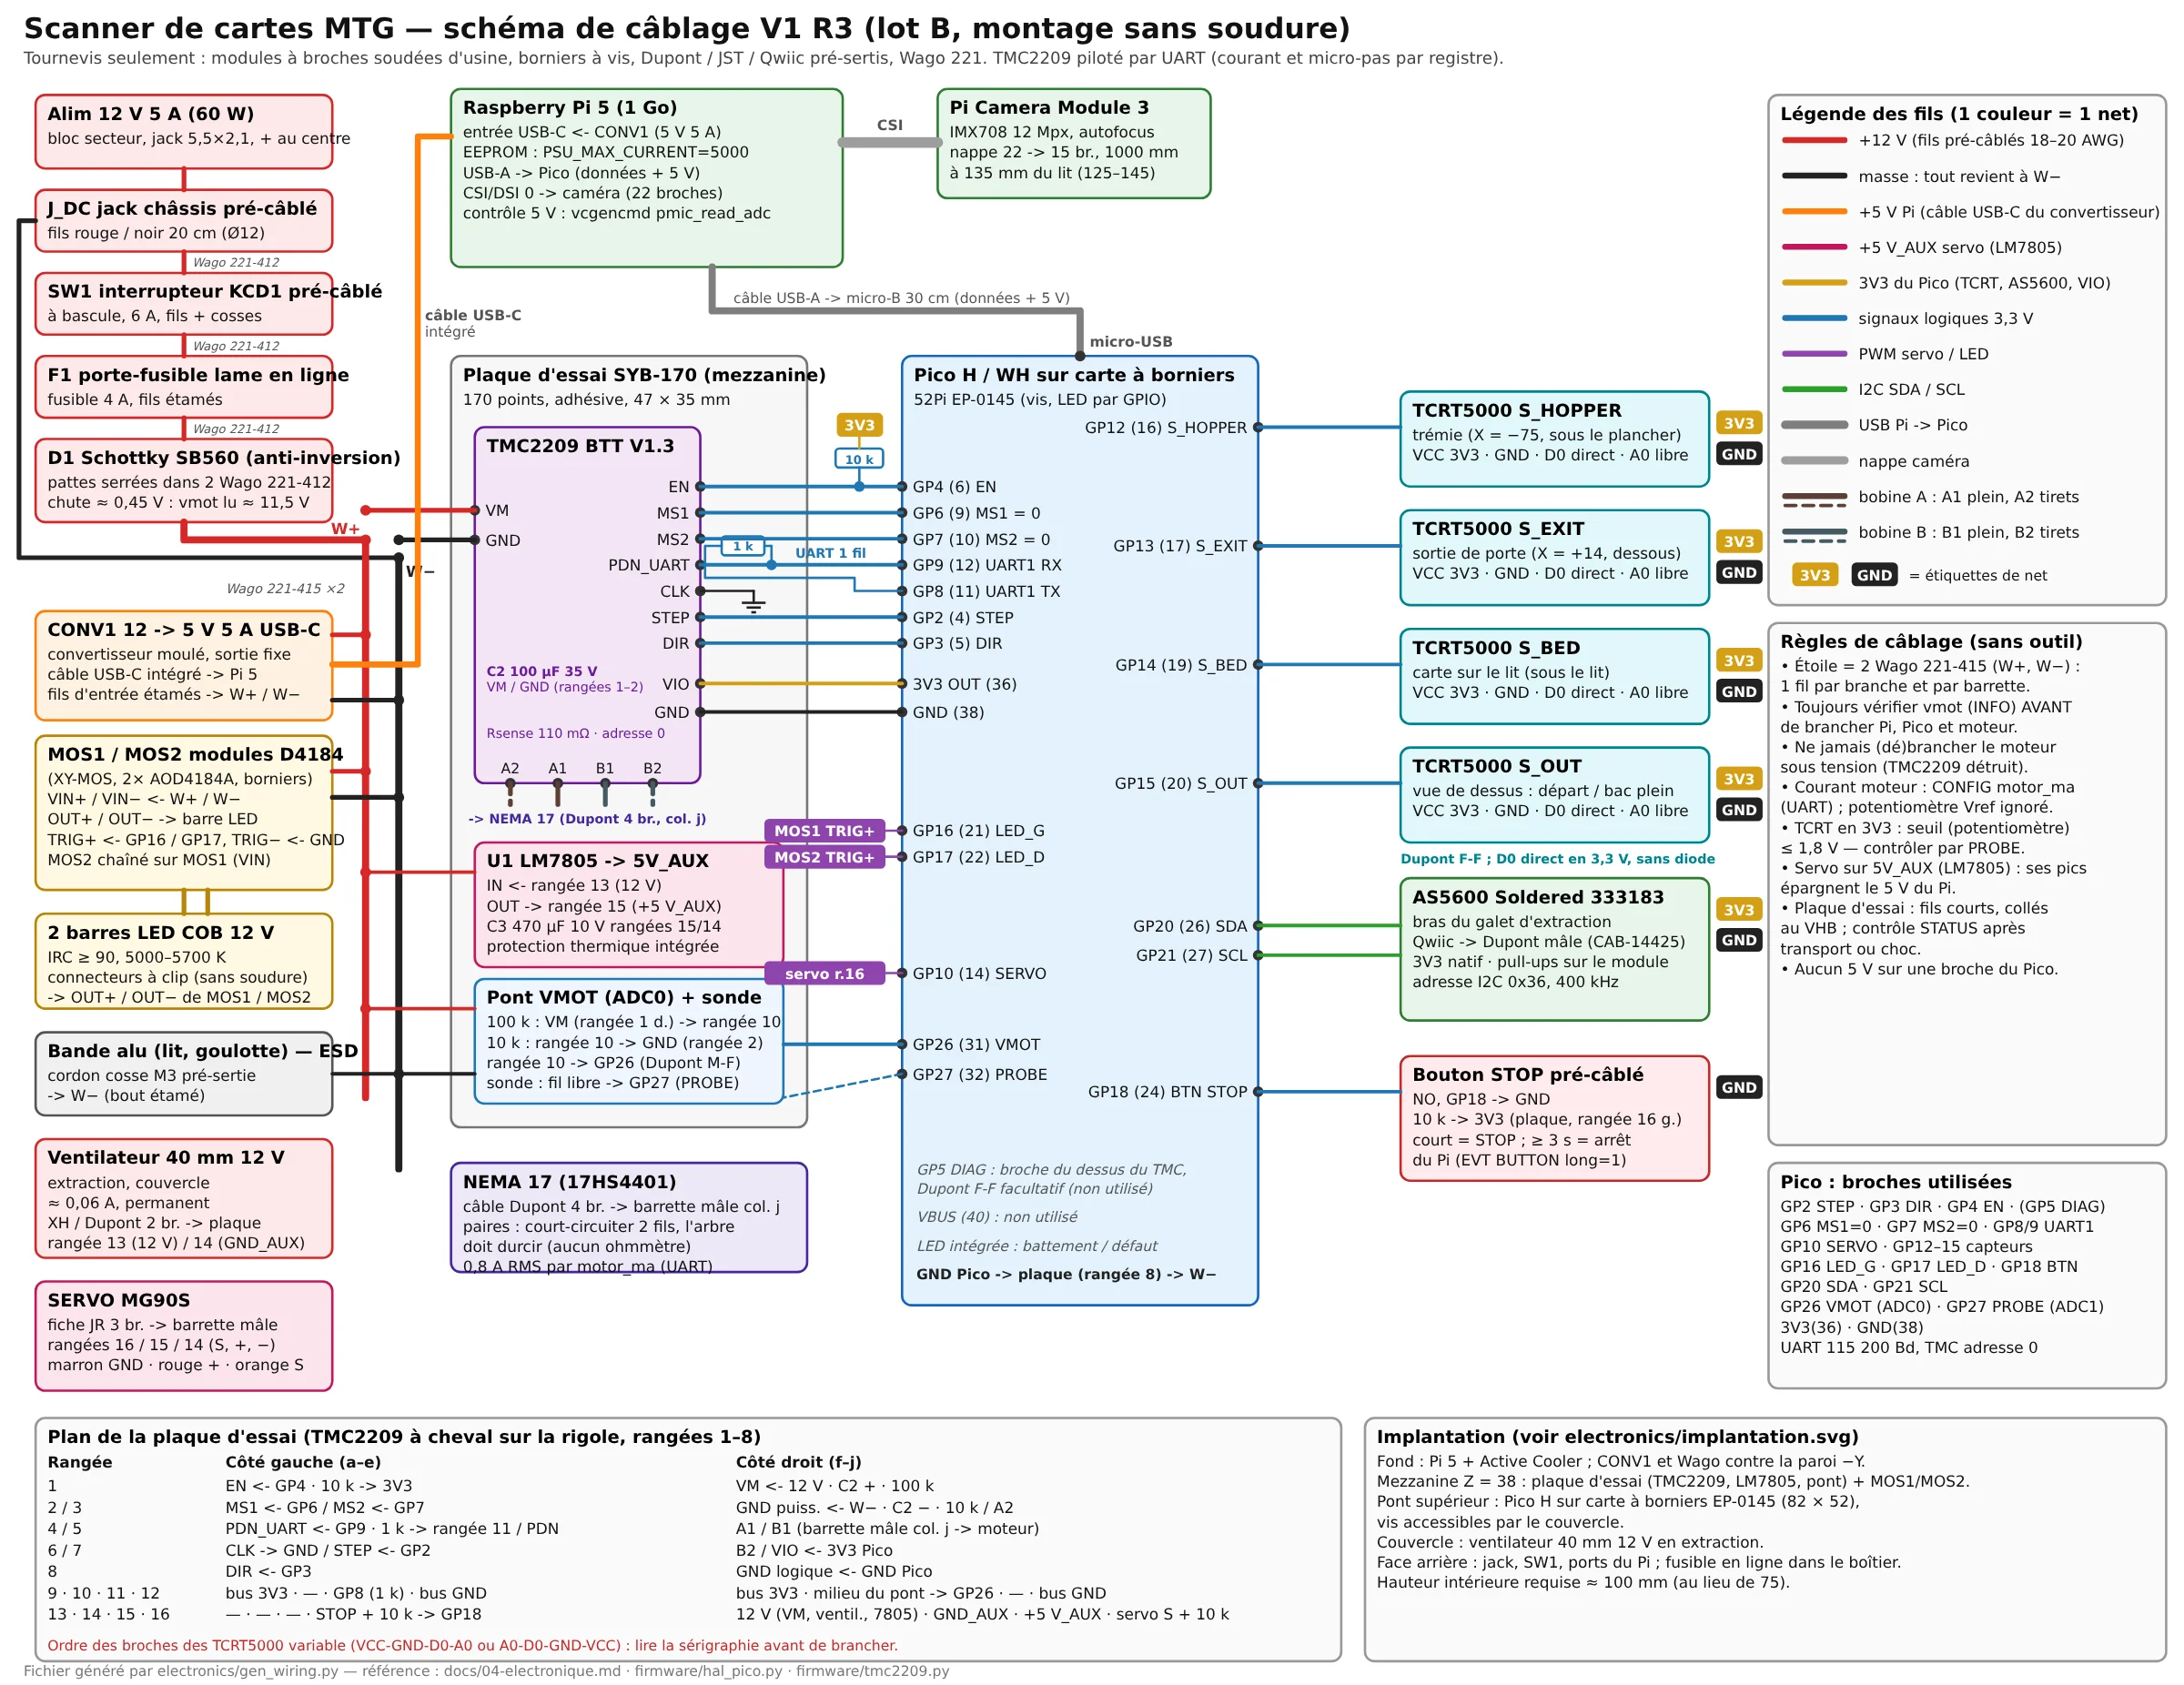
    Schéma de câblage sans soudure : alimentation 12 V par Wago, convertisseur 5 V USB-C, Raspberry Pi 5, Pico H sur carte à borniers, plaque d'essai avec TMC2209 et LM7805, NEMA 17, servo, quatre TCRT5000, AS5600, modules D4184 et barres LED
    Schéma de câblage V1 sans soudure (electronics/wiring.svg). Un fil = une couleur de net. Cliquer pour l'ouvrir en grand.
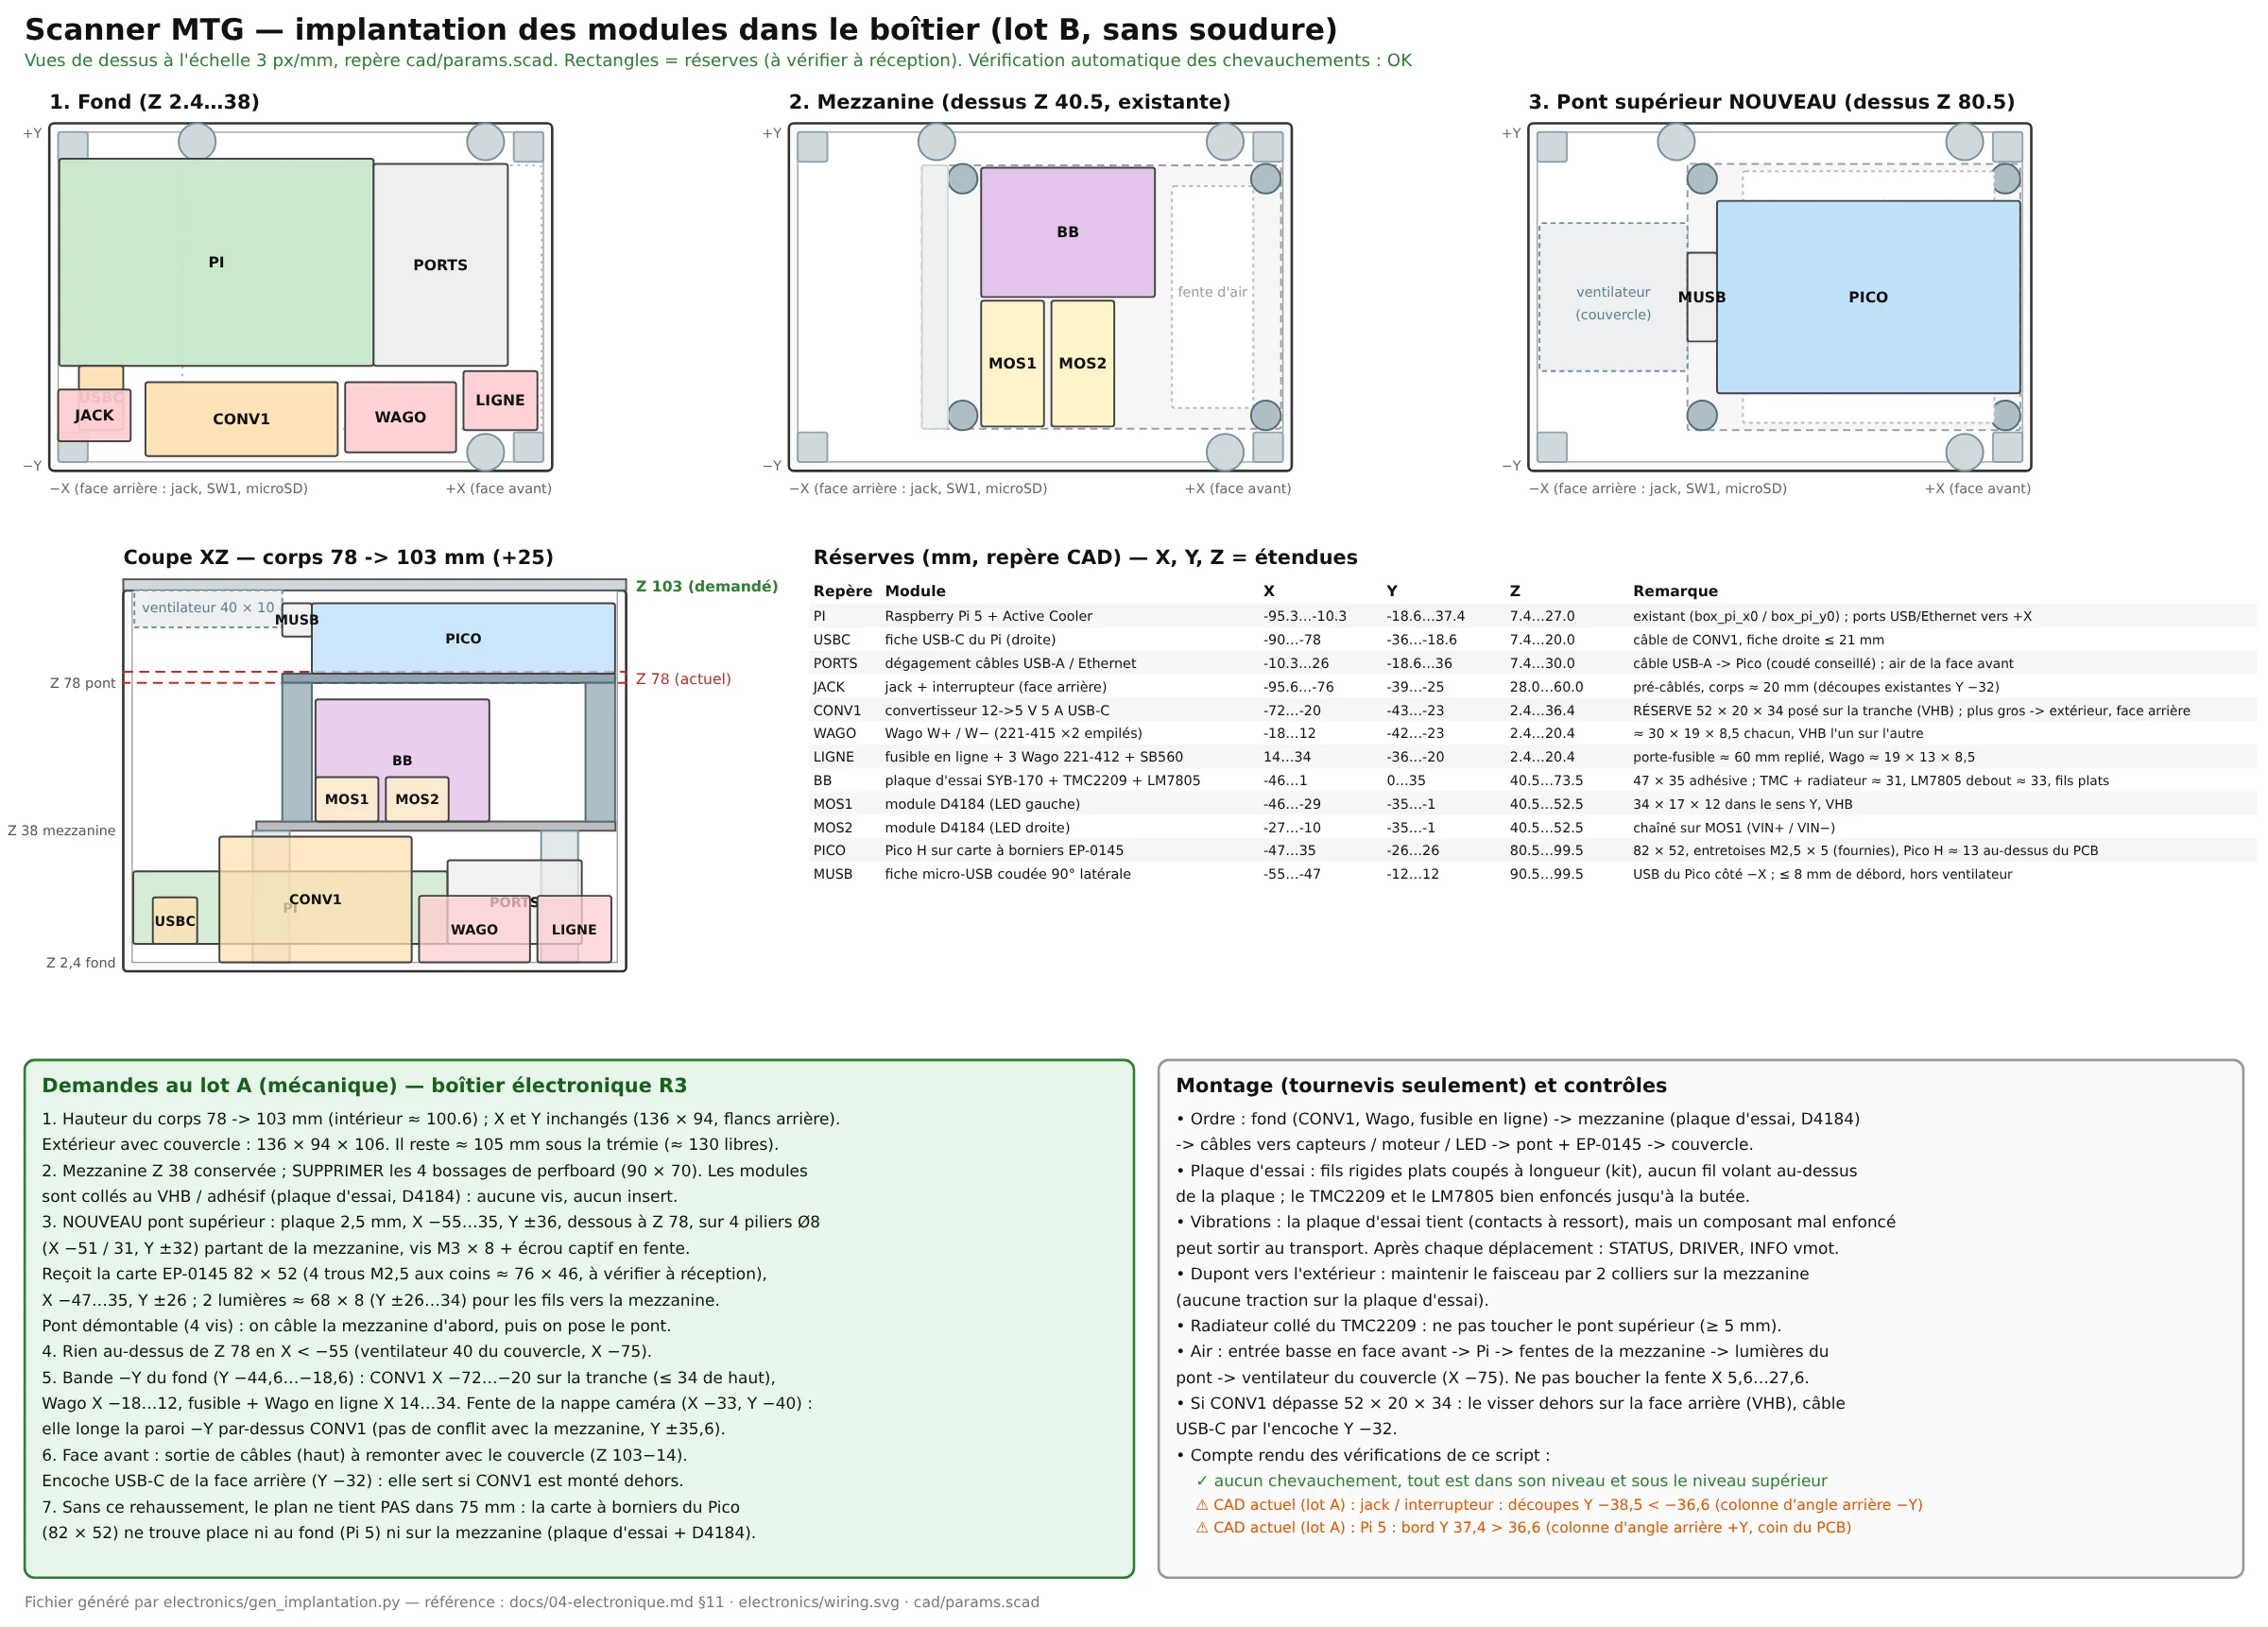
    Plan d'implantation des modules dans le boîtier : fond avec Pi 5, convertisseur et Wago ; mezzanine avec plaque d'essai et modules D4184 ; pont supérieur avec la carte à borniers du Pico ; coupe montrant le corps porté de 78 à 103 mm
    Implantation dans le boîtier (electronics/implantation.svg) : fond, mezzanine à Z 38, pont à Z 78 pour la carte à borniers du Pico. C'est ce pont qui fait passer le corps de 78 à 103 mm. Cliquer pour l'ouvrir en grand.
    GPIO PicoVersRemarque
    GP2 · GP3 · GP4 · GP5TMC2209 STEP · DIR · EN · DIAGSTEP par PIO ; EN actif bas, 10 kΩ vers 3V3 (moteur libre au boot) ; DIAG facultatif
    GP6 · GP7MS1 · MS2tenus à 0 : adresse UART 0 (micro-pas écrits par registre)
    GP8 · GP9UART1 TX · RX → PDN_UARTTX par 1 kΩ, RX direct, 115 200 Bd : courant et micro-pas du TMC2209
    GP10servo MG90SPWM 50 Hz, 10 kΩ vers GND, signal coupé volet fermé ; alimenté par le LM7805
    GP12–GP15S_HOPPER · S_EXIT · S_BED · S_OUTTCRT5000 en 3,3 V, D0 en direct, pull-up interne
    GP16 · GP17LED gauche · droiteTRIG+ des modules D4184, PWM 20 kHz
    GP18bouton STOPcourt = STOP ; ≥ 3 s = arrêt du Pi
    GP20 · GP21AS5600 SDA · SCLI2C0, 400 kHz, adresse 0x36, câble Qwiic
    GP26 / ADC0pont 100 k / 10 k du 12 Vmesure de VMOT (INFO)
    GP27 / ADC1sonde PROBEmise en service : A0 d'un TCRT, 0–3,3 V seulement ; libre sinon
    §6 docs/06-logiciel.md · firmware/PROTOCOL.md v1.2

    Logiciel

    Ce qui doit être précis à la milliseconde va sur le Pico ; tout le reste va sur le Pi. Un seul process Python sur le Pi tient la caméra, le port série et l'API, et sert l'interface Nuxt générée en statique.

    Pico · MicroPython

    Pas du moteur par PIO, configuration du TMC2209 par UART, servo, LED, capteurs, STOP. Exécute des commandes, ne décide rien sur l'ordre. firmware/scanner_core.py

    Pipeline · fil mécanique

    FEED, attente d'image stable, photo 12 Mpx, attribution de seq, RELEASE.

    Traitement · second fil

    OpenCV (détourage, redressement 630 × 880, contrôle qualité), empreintes, OCR Tesseract à la demande. File bornée à 2 photos.

    Stockage

    SQLite en WAL, corrections journalisées champ par champ ; raw/, card/, thumb/ par lot. ≈ 15 000 cartes sur 64 Go.

    API FastAPI

    /api/* en JSON, /api/scan/events en SSE, /files/* pour les images, et l'UI statique sur /.

    Interface Nuxt 4

    SPA générée (ssr: false). En dev, nuxt dev relaie /api et /files vers :8000.

    Pourquoi pas une API dans Nitro : la caméra et le port série ne s'ouvrent que depuis un seul process. Un serveur Node relaierait chaque commande vers Python et coûterait 80 à 120 Mo de RAM sur un Pi de 1 Go.

    Protocole série Pi ↔ Pico v1, révision 1.2

    USB CDC, ASCII, une ligne par message. Chaque commande reçoit exactement une réponse OK ou ERR ; les commandes longues se terminent par un seul EVT DONE ou EVT FAIL. Pas besoin d'identifiant de requête. La révision 1.2 ajoute le driver réglé par UART : DRIVER, PROBE, ERR NO_DRIVER, EVT WARN DRIVER_RESET.

    CommandeEffet
    FEEDdépile une carte et l'amène sur le lit
    RELEASE [FORCE]ouvre le volet, attend le départ, referme
    STATUSétat complet : capteurs, volet, défaut, release_pending
    LIGHT g dLED gauche et droite, 0–255
    FLAP OPEN|CLOSE|degposition du volet
    MOTOR ±pasdéplacement manuel, même en défaut
    STOP · CLEARarrêt immédiat · acquitter le défaut
    CONFIG k=v · THICKparamètres sur la flash · épaisseur
    INFOversion, tension 12 V (vmot), état du driver (drv=uart ma=795)
    DRIVER [INIT]lit (ou reconfigure) le TMC2209 par UART : version, courant, défauts ; refusé moteur en marche
    PROBE« voltmètre » 0–3,3 V sur GP27, pour régler les TCRT sans multimètre

    Une carte, côté série

    ← EVT BOOT fw=1.2.0 proto=1 as5600=1 magnet=1 cfg=file drv=uart
    → FEED
    ← OK FEED
    ← EVT EXIT steps=443        # S_EXIT voit le bord avant
       +1900 pas (≈ 61 mm), pause 30 ms, inversion
    ← EVT BED
    ← EVT DONE FEED n=13 ms=1302 len=2747 thick=0.30
       photo 12 Mpx, seq = MAX(seq)+1
    → RELEASE
    ← OK RELEASE
    ← EVT OUT
    ← EVT DONE RELEASE ms=486 out=1
    
    # en cas de problème, le Pico s'arrête :
    ← EVT FAIL FEED JAM_FEED phase=exit
    ← EVT DOUBLE thick=0.61 len=2747

    Essayer sans la machine

    # service + UI avec Pico et caméra simulés
    cd software
    pip install -e ".[dev]"
    python -m pytest            # 98 tests
    python -m scanner serve --fake photos/ \
      --ui ui/.output/public
    # http://localhost:8000
    
    # firmware : 82 tests et simulateur interactif
    cd firmware && python3 -m pytest -q
    python3 sim.py

    Installer sur le Pi

    1. microSD : Raspberry Pi OS Bookworm 64 bits Lite, SSH, nom d'hôte.
    2. Sur un PC : cd software/ui && npm ci && npm run generate (générer Nuxt sur 1 Go manque de mémoire).
    3. sudo software/deploy/install.sh : paquets apt (picamera2, OpenCV, Tesseract), venv, unité systemd, règle udev /dev/mtg-pico.
    4. mtg-scanner build-index : index Scryfall, 1 h 30 à 3 h avec Internet.
    5. sudo systemctl start mtg-scanner, puis http://<pi>.local:8000 et la page Caméra pour la calibration.
    §7 docs/09-decisions-ouvertes.md · confirmées le 16/11/2026

    Décisions prises et limites

    Calculateur

    Raspberry Pi 5 1 Go, 64,90 €

    Machine autonome, boîtier dessiné pour lui. La cible de 200 € n'est pas tenue à cause de la hausse des Pi en 2026.

    Prise

    Deux rangées de rouleaux d'emblée

    Marge 1,15–2,1 au lieu de 1,0–1,4, pour ≈ 13 €. La variante une rangée reste en option.

    Cartes

    Cartes nues uniquement en V1

    Sleeves hors périmètre : ≈ 0,6 mm, glissantes, reflets. Prise, seuil et détection de double ne sont pas calibrés pour elles.

    Export

    ManaBox, Moxfield et Cardmarket

    Format choisi au moment de l'export. Tester l'import sur un petit lot : ces outils changent leur format.

    Foil, état, langue

    Foil saisi à la main (touche F)

    Langue lue par OCR sur la ligne de collection (depuis 2015), sinon marquée « supposée ».

    Montage

    V1 sans soudure ni outils

    Imprimante 3D, tournevis et clés six pans suffisent : écrous captifs, arbres à méplats achetés, alésages calibrés, base imprimée, modules à borniers, TMC2209 réglé par UART, boîtier rehaussé à 103 mm. ≈ +52 €. Limite : plaque d'essai et cordons Dupont conviennent à un prototype, pas à une machine souvent transportée (il faudrait alors une carte soudée ou un PCB).

    Ce qui n'a pas été vérifié

    • Rien n'a été imprimé ni monté : les marges mécaniques sont calculées.
    • Le firmware n'a pas tourné sur un vrai Pico ; le service n'a pas tourné sur un vrai Pi avec la caméra.
    • Scryfall était inaccessible pendant la conception : aucune vraie carte n'a été reconnue.
    • La liaison UART du TMC2209 n'a été testée que sur un driver simulé ; repli sans recâbler : CONFIG tmc_uart=0 et réglage Vref (multimètre alors nécessaire).
    • Les encombrements des modules (convertisseur 5 V, carte à borniers) sont des réserves à vérifier à réception.
    • Une partie des prix (AliExpress, Amazon) sont des estimations.
    • Limites connues de la V1 : joints de prise à nettoyer toutes les 500 cartes, pas de foil automatique, réimpressions d'une même illustration difficiles à distinguer avant 2015, câblage sur plaque d'essai à contrôler après chaque transport.

    Voir le dépôt mcouzinet/scanning